

基于学习型手眼信息融合的腹腔镜机器人半自主对接方法
腹腔镜手术准备过程中,需要将内镜或手术器械准确对准穿刺套管,并沿套管通道平稳插入。由于套管与患者组织相连,对接时的位置偏差和侧向作用力可能增加切口周围组织的受力;同时,器械遮挡、视觉测量噪声及相机意外移动,也会影响机器人对套管位姿的判断。针对上述问题,课题组提出了一种基于学习型手眼信息融合的半自主对接方法,将视觉感知、机器人运动信息与柔顺共享控制相结合,辅助操作者完成器械对准和插入。相关成果于2025年3月以“Semi-Autonomous Laparoscopic Robot Docking With Learned Hand-Eye Information Fusion”为题,在线发表于《IEEE Transactions on Biomedical Engineering》。
研究团队搭建了由医疗机械臂、视觉相机及穿刺套管组成的实验系统,如图1所示。相机通过机械臂末端与套管上的视觉标记获取相对位姿,机器人运动信息用于预测位姿变化。在对接过程中,机器人自动调整器械的横向位置与轴线方向,操作者通过推拉引导控制推进或回撤,使自动对准与人工操作相结合。针对器械插入造成的局部遮挡,系统在套管周围采用多标记布局,利用仍然可见的标记维持位姿观测。
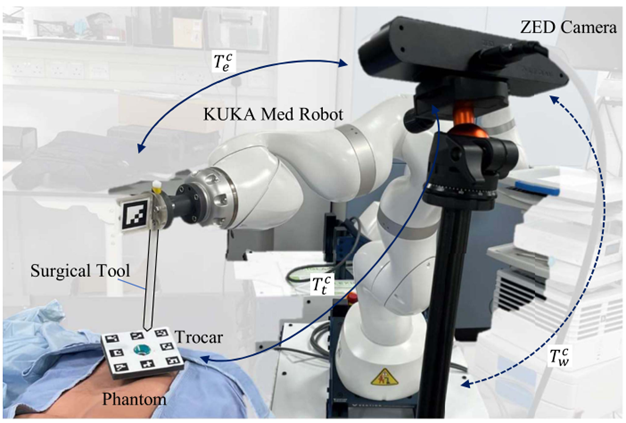
图1 腹腔镜机器人半自主对接实验系统
准确、稳定地估计器械与套管的相对位姿,是实现平稳对接的关键。针对视觉估计波动及传统滤波器参数调节困难的问题,研究团队将误差状态卡尔曼滤波与KalmanNet相结合,构建学习型手眼信息融合网络,如图2所示。该网络利用机器人运动学预测位姿变化,再通过视觉观测修正预测结果,并从时序数据中学习卡尔曼增益,自适应调整两类信息的融合权重,提高复杂观测条件下的估计稳定性。
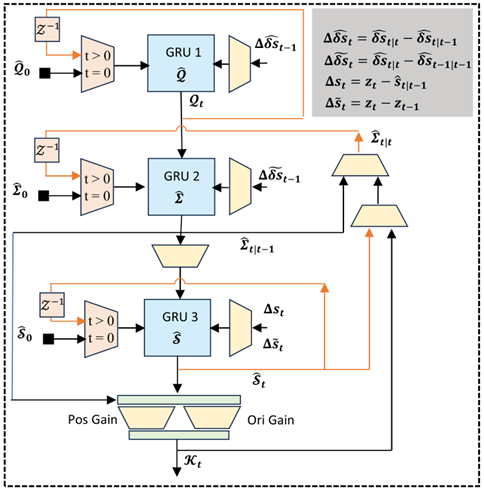
图2 基于误差状态卡尔曼滤波与KalmanNet的手眼信息融合网络
考虑到位置与姿态具有不同的数学特性,该方法在误差状态空间中进行估计,并分别设置位置与姿态增益输出分支,改善姿态学习的稳定性。同时,训练过程兼顾位姿重建精度与运动平滑性,减少估计结果的抖动,使融合后的位姿信息能够稳定地用于机器人控制。
在共享控制方面,系统将对接任务分为轴线对准与轴向插入,由机器人负责自动对准,由操作者决定插入进程。针对插入过程中产生的侧向接触力与力矩,系统通过导纳控制产生柔顺响应,并将自动对准、柔顺调节与人工引导纳入统一优化,在保持对准的同时顺应接触,减少非期望运动。
研究团队在包含标记遮挡、异常观测及相机移动的数据上开展对比实验。结果表明,所提方法的位置与姿态估计误差均低于所比较的视觉观测、传统滤波及学习型滤波方法,并满足实验系统的实时控制要求。在仿体对接实验中,相比采用传统滤波方法的对照组,所提方法减小了插入过程中的横向位置扰动与受力波动,使器械对接更加平稳,如图3所示。
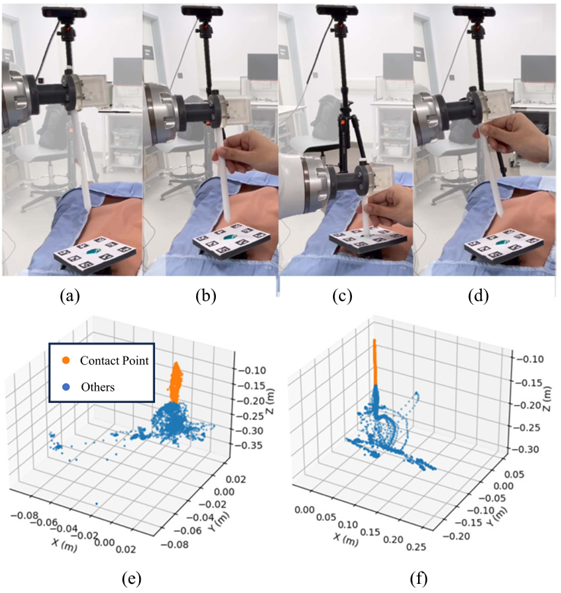
图3 仿体对接过程及位置分布对比,左下为对照组,右下为实验组
该研究通过学习型手眼信息融合提高相对位姿估计的稳定性,并结合人机共享控制实现自动对准、人工引导与接触柔顺调节,为腹腔镜机器人术前对接提供了新的技术思路。现阶段结果已在仿体环境中得到验证,后续仍需结合生理运动与更复杂的手术条件,评估其实际应用能力。