

自然语言驱动的机器人轨迹与柔顺性交互调节方法
在人机协作与接触操作中,机器人不仅需要根据指令改变运动路径,还需要调整接触时的柔顺程度。例如,推动物体时需要足够的作用力,而靠近人体或进行精细装配时则需要减小接触冲击。针对这一问题,课题组提出了基于条件扩散模型的语言交互框架CHAI,将自然语言要求转化为机器人位置、速度及方向刚度的协同调节。相关成果于2026年6月以“CHAI – Compliant Human-centered Adaptive Interaction through Diffusion-based Language Trajectory Transformer”为题,在线发表于《IEEE Robotics and Automation Letters》。
CHAI的整体框架如图1所示。系统利用预训练语言与视觉编码器提取指令语义及场景对象信息,并通过Transformer编码原始轨迹与对象位置。上述信息共同作为条件,引导扩散模型逐步生成调整后的轨迹,使“靠近某个物体”“在附近慢一些”“接触时柔顺一些”等语言要求对应到具体的运动变化。
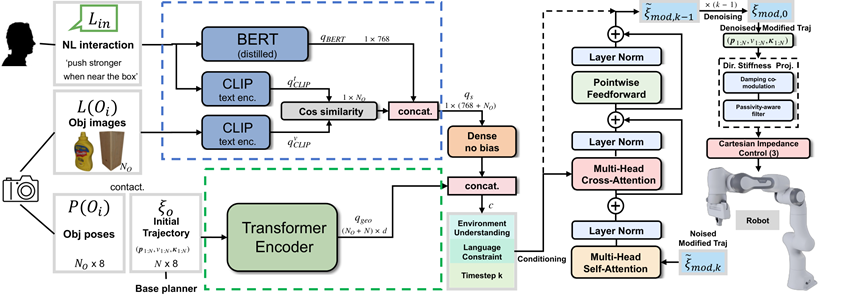
图1 CHAI语言驱动的轨迹与柔顺性调节框架
该方法将刚度作为轨迹调整的重要组成部分,在改变位置和速度的同时,支持沿运动方向、侧向及旋转方向分别调节刚度。针对变化刚度下的接触执行,系统结合阻尼协同调节与无源性约束,将模型输出送入笛卡尔阻抗控制器,使语言描述能够进一步作用于机器人的实际交互过程。
研究团队构建了包含轨迹、图像和语言指令的训练数据,并在仿真中考察轨迹精度、模型结构及数据规模的影响。对比实验表明,CHAI在均方误差、平均绝对误差、动态时间规整及离散Fréchet距离等指标上均优于所比较的Transformer基线。消融实验进一步验证了多模态条件与交叉注意力机制对生成结果的作用,扩大数据规模也有助于同时学习运动和刚度变化。
在7自由度Franka机械臂上,研究人员开展了推物、插孔、开瓶及协作清洁等实物实验。推物任务中,系统根据语言要求提高相关方向的刚度,以提供完成操作所需的作用力;接触避险实验中,则通过降低运动方向刚度,使机器人遇到阻挡后能够柔顺退让。
图2展示了插孔任务中的方向刚度调节。较高的旋转刚度会使末端在接触时产生振荡,影响对准和插入;接收到减小旋转阻力的指令后,CHAI降低相应刚度,使末端能够顺应接触完成姿态调整和插入。
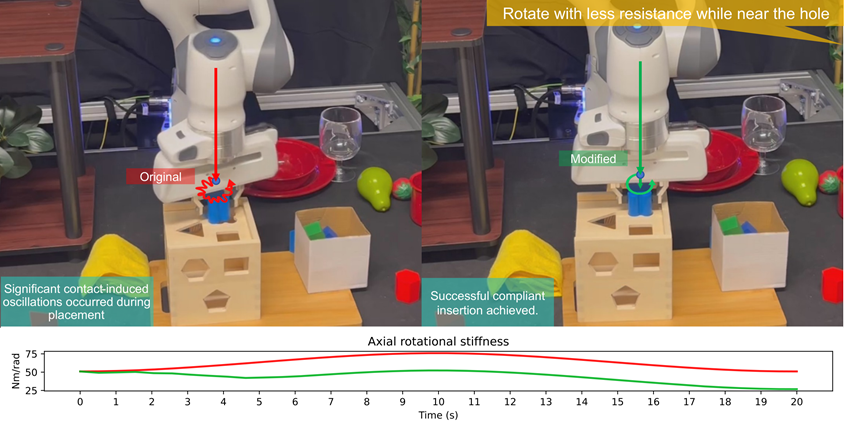
图2 语言引导的旋转刚度调节与柔顺插孔
开瓶任务对刚度提出了不同要求。如图3所示,旋转方向过于柔顺时,机械臂难以向瓶盖传递足够力矩;根据语言指令增大该方向刚度后,机器人成功完成开瓶。在协作清洁任务中,系统通过降低桌面侧向刚度,减小人工引导阻力,支持操作者与机器人共同完成清洁动作。
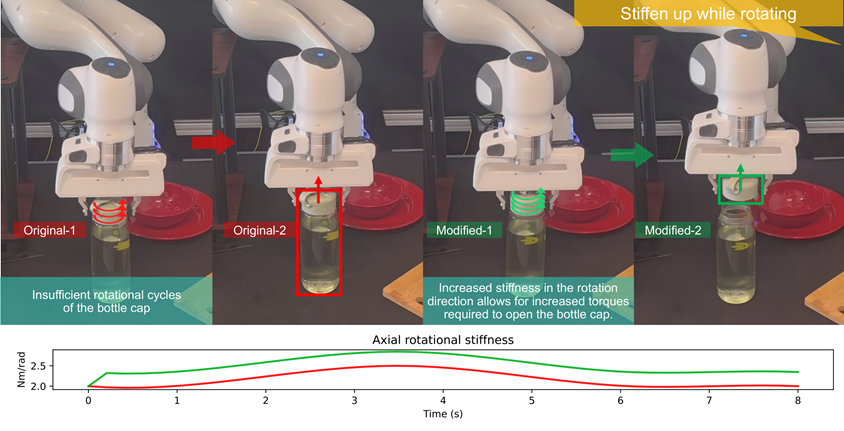
图3 语言引导的旋转刚度调节与开瓶操作
该研究将语言交互从运动路径调整拓展到接触特性调节,为人机协作中的柔顺操作提供了直观接口,也为机器人根据任务需求同时协调运动与交互行为提供了新的思路。